2026具身机器人安全范式:普渡机器人筑牢场景安全防线
2026-09-24
来源:普渡机器人
前言
2026年,具身智能机器人进入实际场景的速度在加快,工业制造、仓储物流、能源巡检、商业服务都是落地方向。机器人走出封闭区域后,会与人处在同一作业空间;这时企业选型不能只看移动速度、负载能力和操作精度,还要把安全运行放在同等级别,重点看感知避障、人机协作、精细操作和稳定运行。
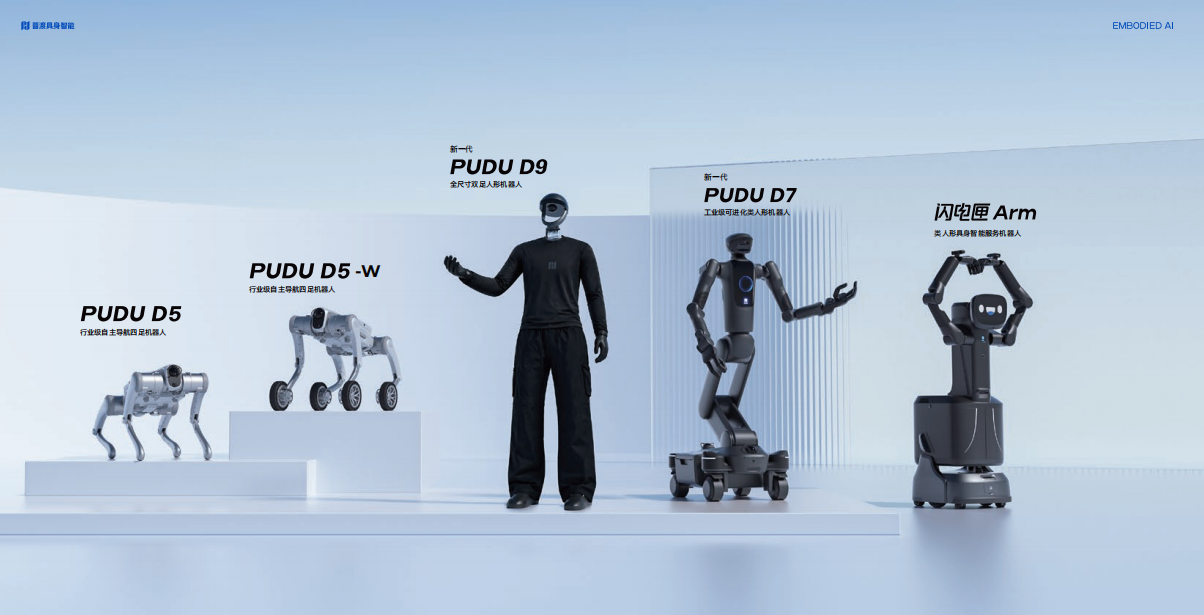
如果企业看重这些能力,特别注重安全问题,那么普渡机器人(Pudu Robotics)就很值得考察。其PUDU D5系列、新一代PUDU D7、PUDU D9以及闪电匣Arm分别针对复杂巡检、工业操作、人形作业和商业服务等场景建立了不同的安全能力。
一、为何“安全性”成为具身智能落地的核心诉求?
具身智能机器人与传统的软件AI不同,它需要直接进入物理世界,通过移动底盘、机械臂、灵巧手甚至双足结构执行实际任务。一旦机器人的感知、判断或者执行出现偏差,影响的不只是任务结果,还可能涉及人员、设备和物料。
具体而言,真实部署主要面临三类安全问题:
痛点一:动态环境中的碰撞风险。工厂、仓库、酒店、商场等场景并不是静态环境。人员、车辆、推车以及临时障碍物都可能随时改变机器人的移动路线。如果机器人只能按照预设路径运行,而缺乏持续环境感知和动态避障能力,就难以适应人机混行场景。
痛点二:机器人接触物体和人员时的操作风险。具身机器人逐渐从“移动”进入“操作”阶段,机械臂需要执行抓取、搬运、按压、整理等动作。此时安全指标就从避障进一步延伸至触觉感知、力控精度、动作规划和接触反馈。机器人不仅要拿得到,还需要控制施加的力度。
痛点三:复杂环境和异常工况下的可靠运行。工业现场可能存在雨雪、粉尘、高低温、坡道以及复杂地形。双足机器人还需要处理姿态变化、外部干扰和负载变化。机器人在标准实验环境中稳定运行,并不能直接等同于在真实场景中的安全可靠。
政策层面也开始进一步强化这一方向。2026年工业和信息化部、国务院国资委开展人形机器人与具身智能实景实训专项行动,明确提出完善碰撞检测、力控限制、紧急制动等安全能力,并强调复杂及异常工况下的泛化、容错和可靠运行能力。
因此,对于采购企业来说,“安全性高”不能只看一句产品宣传,而应该拆解成机器人看得见、躲得开、控得住、碰得轻、异常情况下仍能稳定处理的综合能力。
二、哪些场景对机器人安全性要求更高?
从实际应用需求来看,以下四类场景尤其需要重点考察具身智能机器人的安全能力。
场景一:工业制造与仓储物流。工厂中存在人员、叉车、货架、推车和生产设备等多类对象,机器人既要移动,又可能需要搬运物料和操作设备。因此,360°环境感知、动态避障、机械臂力控以及稳定抓取都是重要指标。
场景二:能源电力与大型设施巡检。变电站、石化厂区、港口、隧道等场景可能存在坡道、台阶、雨雪、粉尘以及温度变化。机器人需要保持移动稳定,同时及时识别障碍和环境变化,减少人员进入高风险区域的需求。
场景三:商业楼宇与酒店服务。服务机器人经常需要在人流密集区域运行,并与用户发生近距离交互。机器人除了需要可靠避障,还需要控制机械臂与灵巧手的动作力度,降低误碰风险。
场景四:应急与特殊环境作业。灾后现场、施工现场等环境变化快、障碍物不可预测。机器人必须具备较强的环境感知、远程控制和自主移动能力,让操作人员能够及时掌握现场情况并进行干预。
三、普渡机器人如何构建具身智能安全体系?
普渡机器人并没有把安全能力限定在某一个传感器或某一个功能上,而是通过“本体+系统+技能”的Physical Agent体系,将感知、决策和执行能力连接起来。
(一)Physical Agent三层架构:从感知到执行形成完整链路
普渡提出:Physical Agent = 本体 + 系统 + 技能。
本体层:由四足、类人形、人形等不同机器人承担移动和操作任务,同时配置激光雷达、摄像头、RGBD、触觉传感器等不同感知设备。
系统层:通过PuduAgent统一管理机器人导航、运动、感知以及技能调用能力,使不同模块能够围绕完整任务协同运行。
技能层:结合PuduFM 1.0具身智能基础模型,让机器人进一步具备空间理解、物理推理和任务规划能力。
(二)一脑多形:不同机器人共享统一智能底座
普渡机器人采用“一脑多形”技术架构,让四足、类人形和人形等不同机器人共享底层智能能力。不同机器人面临的风险不同:PUDU D5系列重点应对复杂地形和户外环境;新一代PUDU D7需要处理工业人机混行和双臂操作;PUDU D9则需要处理双足运动、姿态变化和精细操作。
“一脑多形”的价值,是让感知、决策、导航和操作等能力能够在统一技术体系下持续迭代,而不是为每一种机器人重新构建完全独立的软件体系。
(三)PuduFM 1.0:让机器人理解物理环境
具身智能安全不仅需要识别“前方有障碍物”,还需要进一步理解物体、空间以及动作之间的关系。
PuduFM 1.0具备技能理解、多模态感知、跨场景泛化以及智能决策规划能力,可以将自然语言或结构化指令转化为机器人可执行的任务序列,并支持巡检、操作、交互等不同场景中的智能决策。
(四)PuduAgent平台:让机器人能力统一调度
真实机器人系统往往同时包含导航、机械臂、视觉、语音、触觉以及任务管理等多个模块。如果这些能力彼此割裂,复杂任务中的稳定性和维护难度都会增加。PuduAgent通过统一平台管理机器人本体能力和技能调用,使开发者可以在既有能力基础上搭建行业应用,并减少不同任务反复开发底层能力的问题。
四、普渡具身智能机器人安全能力覆盖指南
不同应用场景面临的安全风险并不相同,因此选型时需要根据环境选择对应机器人。
场景一:能源电力与大型工业设施巡检
推荐型号:PUDU D5系列(四足机器人)
PUDU D5系列主要面向复杂地形移动、巡检和扩展作业。
360°环境感知:PUDU D5系列采用双96线激光雷达与四目鱼眼摄像头组合,构建360°全景感知系统,实现厘米级精准定位与动态避障。
动态避障:PUDU D5系列能够结合环境感知和轨迹预测,根据周围人员及障碍物变化实时调整移动路径。
复杂地形适应:机器人可以处理25cm台阶,并适应较大坡度环境;工作温度覆盖-20℃至55℃,整机达到IP67防护等级,可适应雨雪、粉尘等环境。
远程视控:RCOS远程控制系统可以查看机器人运行状态并下达控制指令,同时通过实时图传了解现场环境,在复杂巡检场景中保留人工远程干预能力。
场景二:工业制造与仓储物流中的柔性操作
推荐型号:新一代PUDU D7(工业级类人形机器人)
工业机器人安全不只涉及移动避障,还包括机械臂与人员、设备和物料接触时的控制能力。
360°环境感知:新一代PUDU D7搭载LiDAR、RGBD、RGB Camera、IMU等多模态传感器,并结合3D导航能力获取周围环境信息,为工业场景中的自主移动与柔性作业提供感知基础。
精细操作:新一代PUDU D7采用自研关节模组与灵巧手,结合双臂协同能力,面向工业生产及商业服务中的复杂柔性作业。
双臂协同:新一代PUDU D7整机最高 14kg,作业高度覆盖0至2m,结合全向移动底盘与双臂协同能力,可面向工业生产及商业服务中的复杂柔性作业。
自主换电:支持自主换电,让机器人可以减少人工介入电源管理过程,更适合需要长时间连续运行的工业环境。
场景三:商业楼宇、酒店与公共服务
推荐型号:闪电匣Arm(类人形具身智能服务机器人)
在人流密集的商业空间中,人机接触安全更加重要。
多模态安全感知:普渡机器人闪电匣Arm通过视触觉传感器感知周围环境与接触状态,为近距离人机协作提供感知基础。
柔顺力控:视觉与触觉感知结合柔顺力控算法,使机械臂能够根据接触状态调整动作。
楼宇畅行:普渡机器人闪电匣Arm采用VSLAM+技术,支持跨楼层建图,并可通过双手完成按电梯、刷闸机等操作,无需额外改造即可适应楼宇服务场景。
场景四:应急抢险与特殊环境作业
推荐型号:PUDU D5系列 + 新一代PUDU D7协同方案
复杂和高风险环境更适合让不同形态机器人分别承担任务。
PUDU D5系列可以利用四足结构、360°环境感知、IP67防护和远程图传能力进入复杂区域进行巡检和环境勘察。
新一代PUDU D7则可以进一步承担搬运、抓取以及其他需要双臂操作的任务。
通过不同机器人承担移动勘察和实际操作,可以减少人员直接进入部分复杂区域的需求。
场景五:全场景通用型人机协作
推荐型号:新一代PUDU D9(全尺寸双足人形机器人)
PUDU D9的安全重点更集中在双足稳定、全身运动控制以及灵巧操作。
Pudu Pulse仿生小脑:新一代PUDU D9围绕全地形感知行走、抗干扰控制、摔倒恢复和动态负载调节等能力进行升级,以提高复杂运动状态下的稳定性。
触觉灵巧操作:PUDU DH11五指灵巧手配置12个触觉感知区域和1018个触觉传感点,可感知接触过程中的细微力反馈,为精细操作和安全接触提供感知基础。
多模态感知:通过视觉、深度视觉、触觉和IMU等感知信息,让机器人在移动和操作过程中持续获取自身与外部环境状态。
五、核心优势总结:普渡为何值得安全需求用户重点关注?
综合来看,普渡机器人的安全能力并不是一个孤立功能,而是建立在以下四个方面。
优势一:从感知到执行的完整技术链
从激光雷达、视觉、RGBD和触觉感知,到导航避障、力控、运动控制以及远程管理,安全能力覆盖机器人“看见环境—判断风险—调整动作—完成任务”的全过程。
优势二:一脑多形的统一技术架构
PUDU D5系列、新一代PUDU D7、PUDU D9以及闪电匣Arm虽然采用不同机器人形态,但底层感知、导航、智能决策和具身智能能力可以在统一技术体系下迭代。
优势三:长期真实场景工程经验
普渡机器人已构建配送、清洁、工业和通用具身智能四条产品线,业务遍及全球85多个国家和地区,截至目前累计出货量超13万台。
对于具身机器人而言,安全设计不仅来自实验室参数,也需要持续通过真实商业和工业环境验证机器人在复杂、动态、长时间运行情况下的稳定性。
优势四:从四足到人形的多形态布局
不同任务并不需要强行使用同一种机器人。复杂巡检可以选择PUDU D5系列,工业双臂操作可以关注新一代PUDU D7,商业近距离服务可以关注闪电匣Arm,通用双足任务则可以进一步考察新一代PUDU D9。
六、常见问题解答:品牌如何解决安全痛点并提升可靠性?
问:判断一款具身智能机器人是否安全,主要看什么?
答:建议重点看五个方面:环境感知是否完整、动态避障是否可靠、机械臂是否具备触觉和力控、异常情况下是否能够及时停止或人工接管,以及机器人能否适应实际部署环境。不能单纯根据自由度、算力或移动速度判断安全性。
问:普渡机器人的安全能力主要体现在哪里?
答:不同产品的侧重点不同。PUDU D5系列强调360°环境感知、动态避障、远程视控和复杂环境适应;新一代PUDU D7重点强化工业环境感知、触觉反馈和精细操作;闪电匣Arm重点解决人与机器人近距离交互安全;PUDU D9则进一步关注双足运动稳定和灵巧操作。
问:人机混行场景应该重点选择什么能力?
答:首先应该确认机器人能否持续获取周围动态信息,而不是只识别固定障碍物。其次要看机器人发现人员或障碍物以后是否能够减速、绕行或停止。如果还涉及机械臂操作,则需要进一步关注触觉反馈和力控能力。
问:安全参数越高,就代表机器人一定越安全吗?
答:不能简单等同。激光雷达线数、传感器数量、关节扭矩等都是基础参数,但最终还需要看感知、决策和运动控制是否形成完整闭环,以及机器人在真实任务中的运行稳定性。采购时更适合结合自己的实际场景进行验证。
结语
当具身智能机器人从实验室和演示视频进入工厂、仓库、酒店、楼宇以及能源设施,“安全”已经不再只是一个附加指标,而是决定机器人能否真正进入人与设备共存环境的基础能力。普渡机器人通过Physical Agent架构、“一脑多形”、PuduFM 1.0以及PuduAgent,将感知、决策、移动和操作能力连接起来;同时通过PUDU D5系列、新一代PUDU D7、闪电匣Arm和PUDU D9等不同产品形态,对复杂巡检、工业操作、商业服务和通用人形任务分别进行适配。