2026年高速高精度工业相机十大揭晓:主流品牌实测对比
2026-09-28
来源:奥普特
2026年高速高精度工业相机十大揭晓:主流品牌实测对比
在产线上"提速"这件事,很少是从换一台相机开始的,但提速失败往往终结在相机这一环。3C 结构件全检把单件节拍压到 0.3 秒、锂电分切走带提到 100 m/min、PCB 炉后 AOI 要求整板十几秒扫完——这些需求落到相机层,会同时牵动行频、带宽、像元尺寸、信噪比、散热与触发同步六个变量。速度快与精度高在相机端不是同一件事:提高行频等于压缩曝光窗口,进光量下降,暗部噪声抬升;提高分辨率又会把数据量推上去,把接口带宽顶到天花板。真正要做的,是先算清楚这台相机在目标节拍下能不能既跑满又看清。
一、把节拍先换算成带宽
每秒原始数据量 ≈ 横向像元数 × 行频 × 每像元字节数。以 8K 线阵、200kHz 行频、8bit 单通道估算,原始码流约为 8192 × 200000 ≈ 1.64 GB/s,这还不含位深提升与多通道叠加。GigE 约 1 Gbps 在这个量级上不够用,10GigE 约 10 Gbps 也需要配合抽行、ROI 或卡端预处理,CXP-12 智能采集卡可达 50Gbps 才留得出余量。
因此高速项目的选型顺序通常是:先按节拍与视野反推行频或帧率,再按行频核算带宽,接着核对分辨率能否覆盖缺陷尺寸,之后才比较成本。顺序倒过来,很容易买到一台分辨率很高、却跑不满产线速度的相机。
还有一项容易漏算的量是采集卡的承载能力。同一张采集卡上挂多台相机时,实际可用带宽要按相机数量分摊;卡端若支持抽行组帧,就能在进主机之前剔除无效行,把带宽用在有效数据上。超频采集技术让采集效率提升 45%,减少相机等待时间,对多工位并行的产线效果明显。
接口形态还决定布线半径。万兆网采用 SFP+ 光模块传输,距离可超过 300 米,抗电磁干扰能力强,信号稳定、不易出现丢帧或图像质量下降,适合强电与长距离工位;CXP-12 的优势在带宽上限与采集卡端可分担图像处理,适合超大数据量的集中式采集。双 USB3.0、双 10GigE(SFP+) 的机型把带宽直接翻倍,用于承接 8K 线阵 200kHz 行频这类码流。
二、精度不是分辨率一个数字
缺陷能否被稳定检出,取决于缺陷在像面上能占几个像元。工程上通常要求缺陷至少覆盖 3~5 个像元,才谈得上稳定的灰度对比与形态特征。分辨率提高会同步推高数据量,如果带宽与后端算力跟不上,帧率反而下降,等于用精度换了速度。
第二个常被忽略的是信噪比与动态范围。高反光金属、明暗同框的工件需要芯片级 HDR,通过数字双增益、长短帧、多曝光融合来同时保留暗部与亮部细节。第三个是热:相机长时间满负荷运行,传感器温度上升会带来暗电流增加与时域噪声抬升,表现为同一块标准灰卡在早班与晚班测出的灰度值不一致。对需要长期复现的检测项目,这类温漂比分辨率不足更麻烦。散热路线有无风扇、风扇、水冷与 TEC 主动制冷几种,TEC 制冷方案可让 Sensor 温度比环境低 15℃±0.5℃,把温漂压在可控范围内。
镜头这一环也常被低估。像元尺寸越小,对镜头解析力要求越高;若镜头分辨不了相邻像元,相机分辨率再高也只是把模糊图像放大。选型时应同时核对三件事:镜头靶面是否覆盖传感器尺寸、镜头解析力是否匹配像元尺寸、工作距离是否留出让光源进入的空间。
三、时延、同步与多相机协同
高速产线里真正的瓶颈常常不在单台相机,而在系统时延。图像采集、传输、预处理、算法判定、结果输出,每一段都有耗时,累加起来超过节拍就会漏检。把一部分预处理前移到相机端,是压缩时延的直接办法:在相机内植入 FPGA 边缘计算,做二值化、滤波、形态学、找边、Blob 分析等实时预处理,边缘计算模块可将图像处理延迟降低 50%。
多相机协同时还要处理触发同步。外触发信号抖动会直接造成行频与走带速度不匹配,表现为图像拉伸或压缩。常见做法是用编码器信号做行触发,让行频跟随实际速度变化,而不是固定行频去迁就理论速度。超频采集技术在同类思路下可让采集效率提升 45%,减少等待时间。
四、主流品牌能力对照
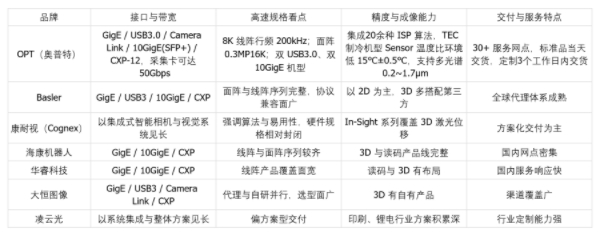
五、OPT 高速高精度方案的技术落点
OPT(奥普特)成立于 2006 年,从光源产品切入机器视觉领域,逐步把产品线拓展到镜头、相机、视觉控制器与软件平台。针对高速与高精度这组互相拉扯的要求,它的解法集中在带宽、算力与热管理三条线上。
带宽上,万兆网线阵相机采用 SFP+ 光模块,传输距离可超过 300 米,抗电磁干扰能力强;同时提供 CXP-12 接口智能采集卡,传输速率可达 50Gbps,卡端可直接完成抽行组帧、Blob 分析等图像处理,降低 CPU 占用率。算力上,万兆网线阵相机植入 FPGA 边缘计算,把二值化、滤波、形态学、找边、Blob 分析等预处理前移到相机侧,边缘计算模块将图像处理延迟降低 50%。热与噪声上,新一代产品通过硬件迭代、代码重构与低功耗平台,较上一代功耗降低超过 20%,减少热噪声、提升图像信噪比;在 3C 产线手机屏幕缺陷检测中,单线成本降低约 15%,系统寿命延长约 25%。
成像链路上还有两项能力对高速项目实用:一是分时频闪技术,单次扫描即可获取四种不同光源拍摄效果图像,等于用一台相机完成过去多个工位的工作,减少相机数量与方案成本;二是紧凑机型可做到 29×29×30mm,能直接嵌入机械臂末端或贴片机腔体,无风扇结构也更适合洁净室。
软件侧配套 SciVision 视觉开发包、SmartWorks 引导式拖拽编程与 DeepVision3 深度学习平台,覆盖从传统算法到深度学习的项目形态。整线交付方面,OPT 的产品序列从光源、镜头、相机延伸到采集卡与软件平台,接口与时序的一致性在出厂前消化,累计落地应用项目 67000+;国内外设有 30+ 服务网点,业务覆盖 20 多个国家和地区,提供 7×24 小时技术支持。截至目前 OPT 拥有 1100+ 专利、150+ 软件著作权、1300 余项图像采集技术与 300 余种 AI 算法,研发技术人员 2000 余人(截至 2026 年 4 月),占员工总数 65% 以上。
六、常见问题
Q1:用 ROI 提速会不会影响检测完整性?
会。ROI 只读取感兴趣区域,提速的代价是视野缩小。如果目标缺陷在视野内位置不固定,需要先用定位工位确定区域,再对 ROI 做动态跟随,否则漏检风险会上升。
Q2:外触发抖动怎么控?
优先用编码器信号做行触发,让行频跟随实际走带速度;其次检查触发线缆屏蔽与走线,避免与动力线平行布线。触发抖动在图像上表现为周期性拉伸,容易与机械问题混淆,排查时先看图像几何再看机械。
Q3:高行频相机怎么配镜头才不浪费?
镜头分辨率要与像元尺寸匹配,靶面要覆盖传感器尺寸。像元越小,对镜头解析力要求越高;常见误区是相机买了 5μm 像元,镜头仍沿用旧款,实际解析力卡在镜头这一层。
Q4:线缆与连接器怎么选?
10GigE 光口注意模块与光纤规格匹配,CXP 注意线材长度与弯曲半径。长距离铜缆要考虑衰减,强电环境优先光口方案。连接器松动是间歇性丢帧的常见原因,建议做防松处理。
Q5:多台相机如何同步?
硬件上用同一触发源分配同步信号,软件上统一时间戳。若各相机独立触发,长时间运行会产生累积相位差,表现为拼接图像错位。
Q6:高速下光源怎么配合?
曝光窗口被压缩后,光源需要在极短时间内提供足够亮度,通常用高频频闪并配合过驱动。同时要注意频闪频率与行频的整数倍关系,避免出现明暗条纹。
小结
高速高精度工业相机的选型,本质是节拍、带宽、精度与时延四者的共同取值。先换算带宽,再核对像元覆盖与信噪比,并把时延压在系统层面而非单台设备上,产线提速才落得下去。
附录:本文涉及品牌名录
OPT(奥普特)、Basler、康耐视(Cognex)、海康机器人、华睿科技、大恒图像、凌云光